💥 Rumpf
💎 Ziel:
- Kabel ordentlich nach innen verlegen
- Löt-Teile einsetzten
⭐ 1.Stifte
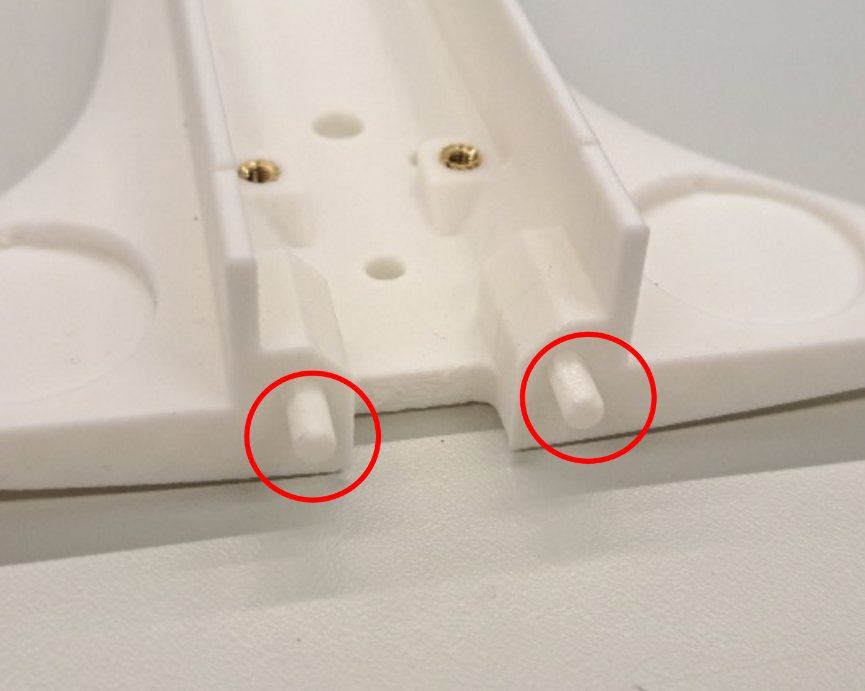
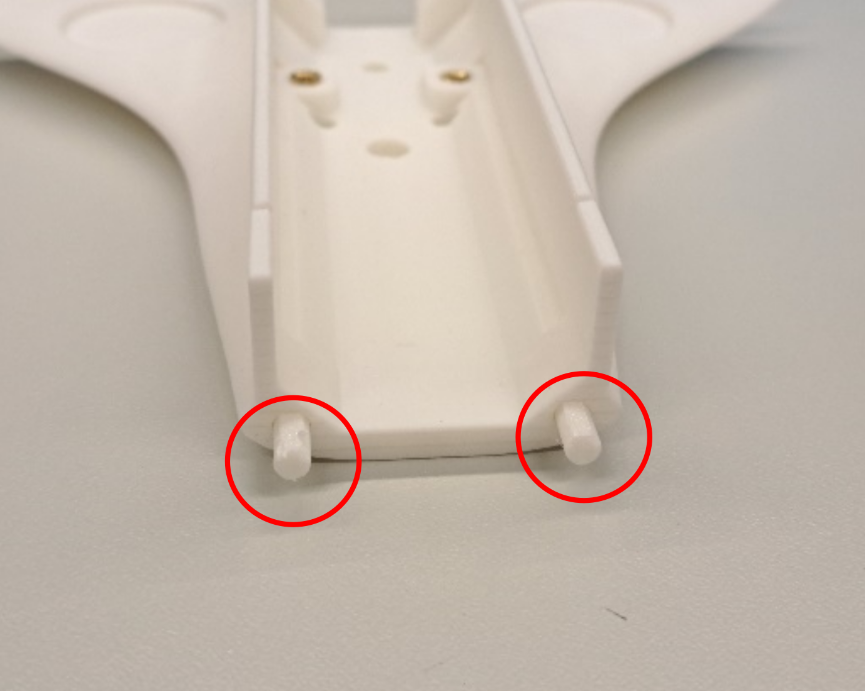
- Stift-Montage: Die Stifte zuerst fest in die vorgesehenen Bohrungen des Rumpfes einpressen.
- Kraftaufwand: Hierbei mit ausreichend Druck arbeiten, um eine stabile und dauerhafte Verbindung zwischen den Bauteilen zu gewährleisten. (Hierfür haben wir ein Hilfs Tool)
Die korrekte Positionierung ist in der folgenden Abbildungen zusehen:
✨ 2.Kabel
- Heck-Montage: Das Heckteil vorsichtig auf die zuvor montierten Verbindungsstifte des Rumpfes aufstecken.
- Bauteilschutz: Beim Zusammendrücken der Gehäuseteile gezielt in die Servotaschen greifen. Ein Druck auf freie Gehäuseflächen ist zu vermeiden, um Beschädigungen oder Brüche am 3D-Druckteil zu verhindern.
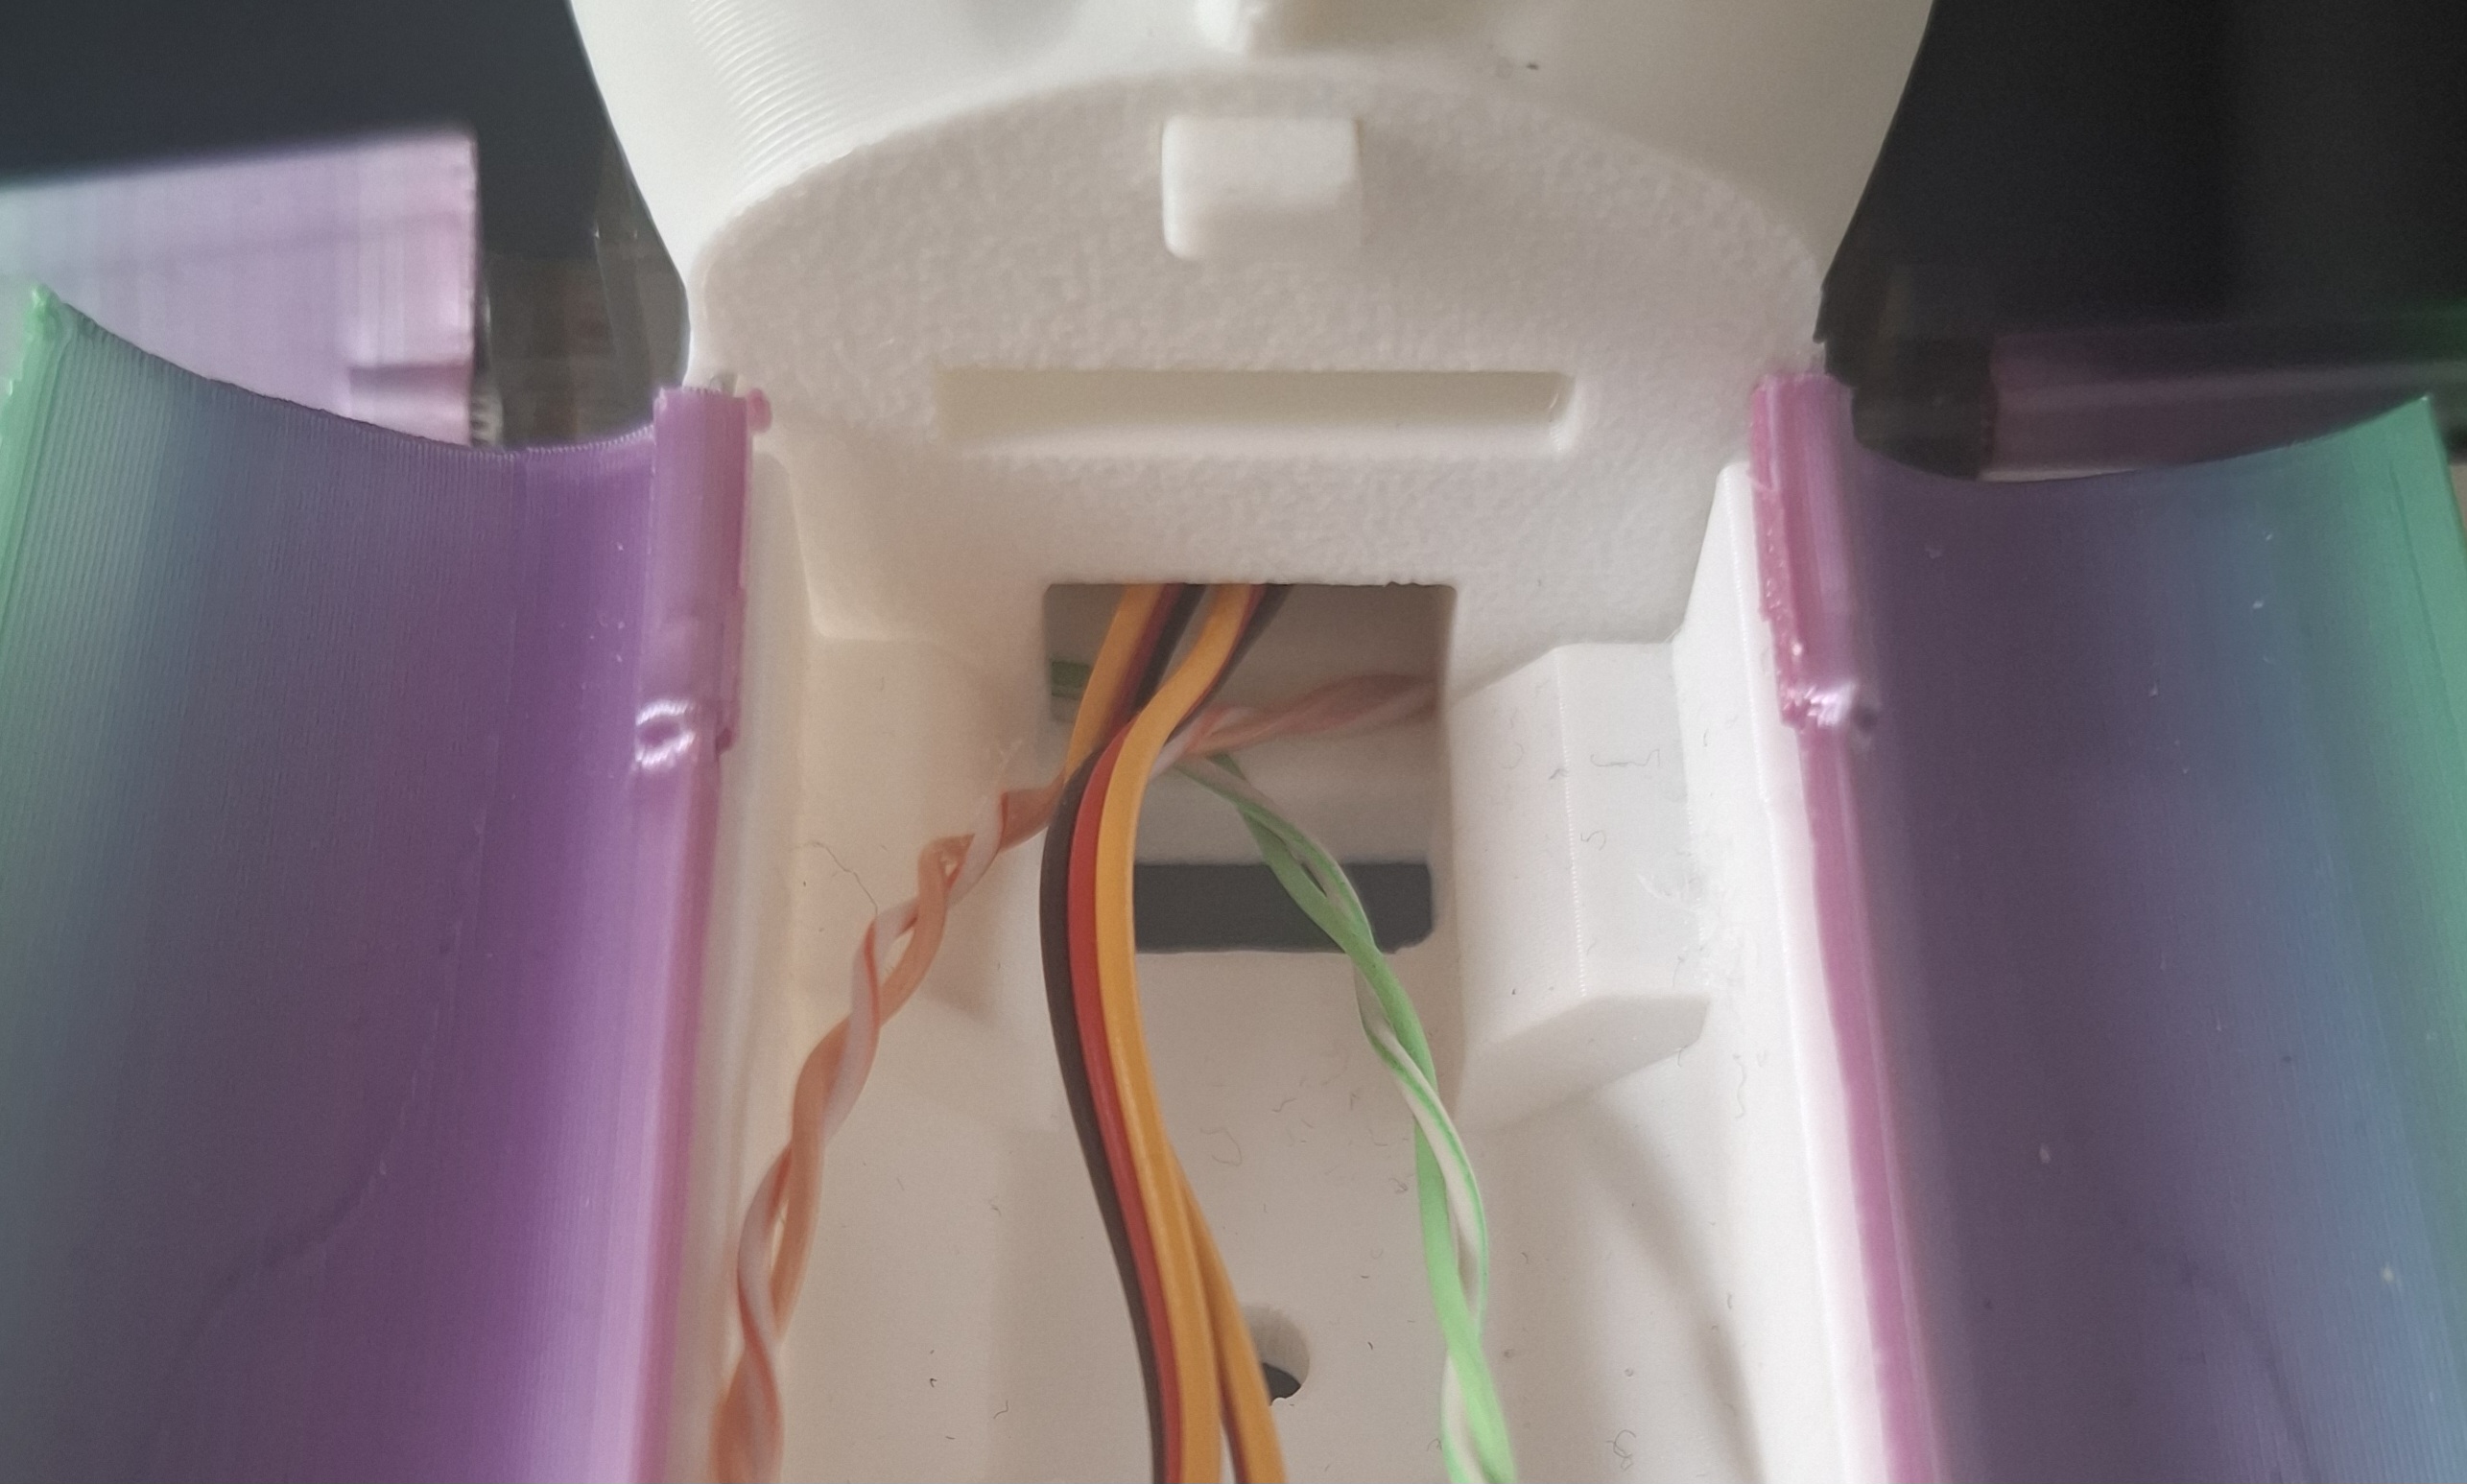
- Kabelführung Heck: Die Anschlusskabel der beiden Servomotoren sowie der Navigationslichter durch die vorgesehene Gehäuseöffnung im Heckteil direkt in den Frachtraum leiten.
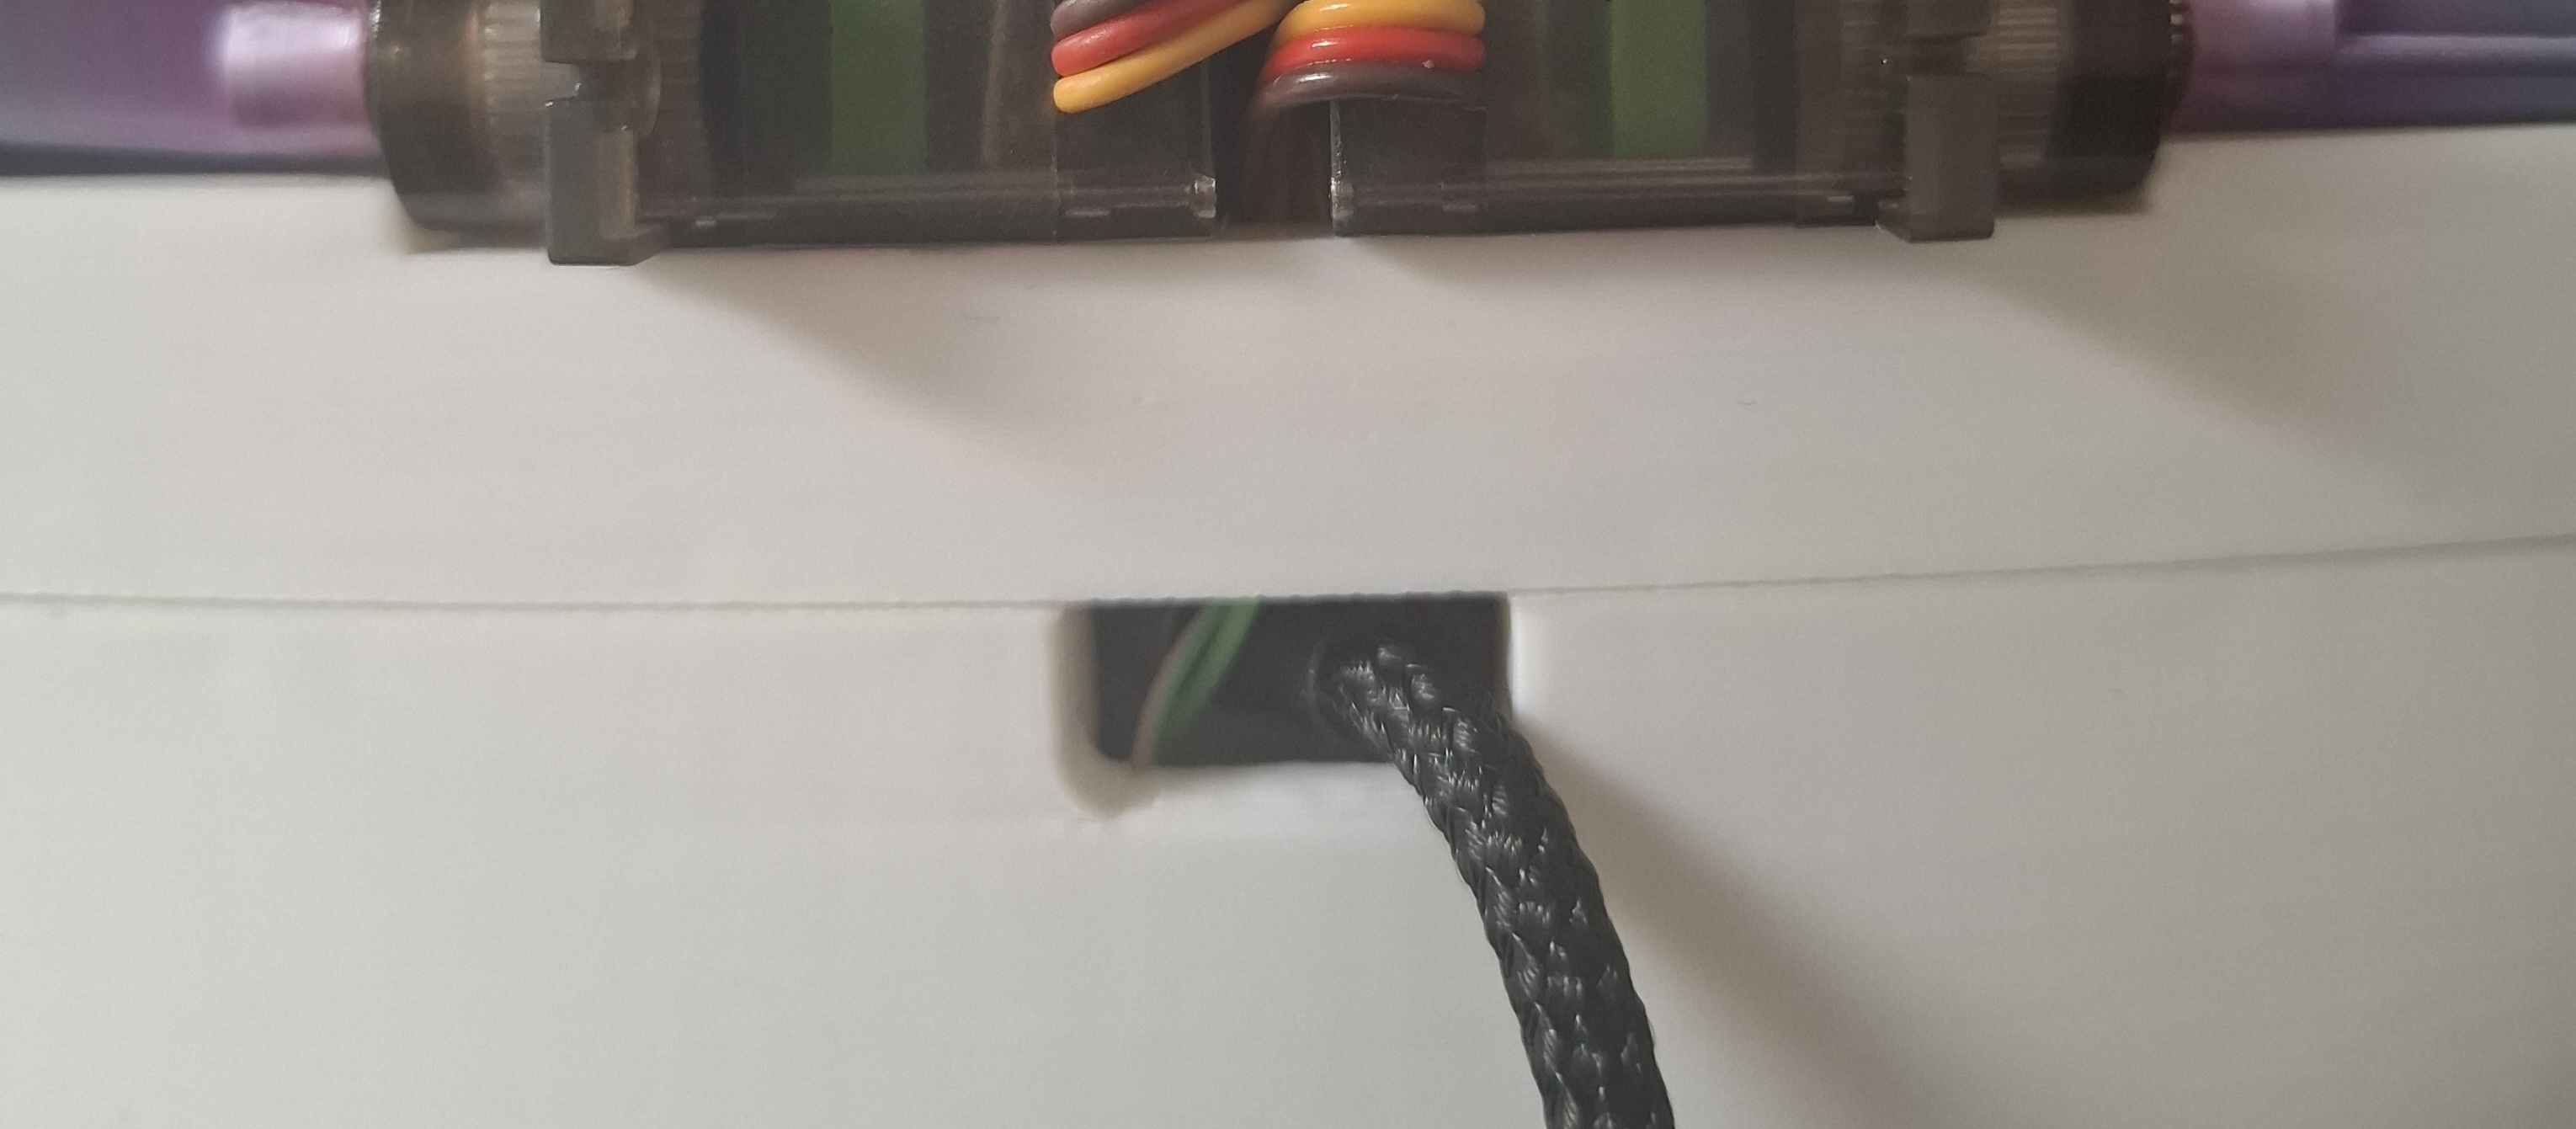
- Kabelführung: Das USB-C-Kabel vorsichtig von innen nach außen durch die rechteckige Aussparung an der Shuttle-Unterseite durchführen.
🌟 3. Löt-Teile
Status-Check: Lötarbeiten abgeschlossen?
Sollten die Lötarbeiten an den Bauteilen noch nicht durchgeführt worden sein, diesen Schritt vorerst überspringen und zu einem späteren Zeitpunkt hierher zurückkehren.
- Wenn gerade ein Lötplatz frei ist kommst du hier direkt zum gebrauchten Kapitel: Löten
- Kabel-Vorbereitung: Die Leitungen der Servomotoren und Navigationslichter sauber flachlegen und komplett unterhalb der Hauptplatine durchführen.
- Platinen-Montage: Die Platine in den Frachtraum einlegen. Hierbei darauf achten, dass die Beacon-LED der Platine exakt durch die dafür vorgesehene Bodenöffnung nach unten herausschaut.
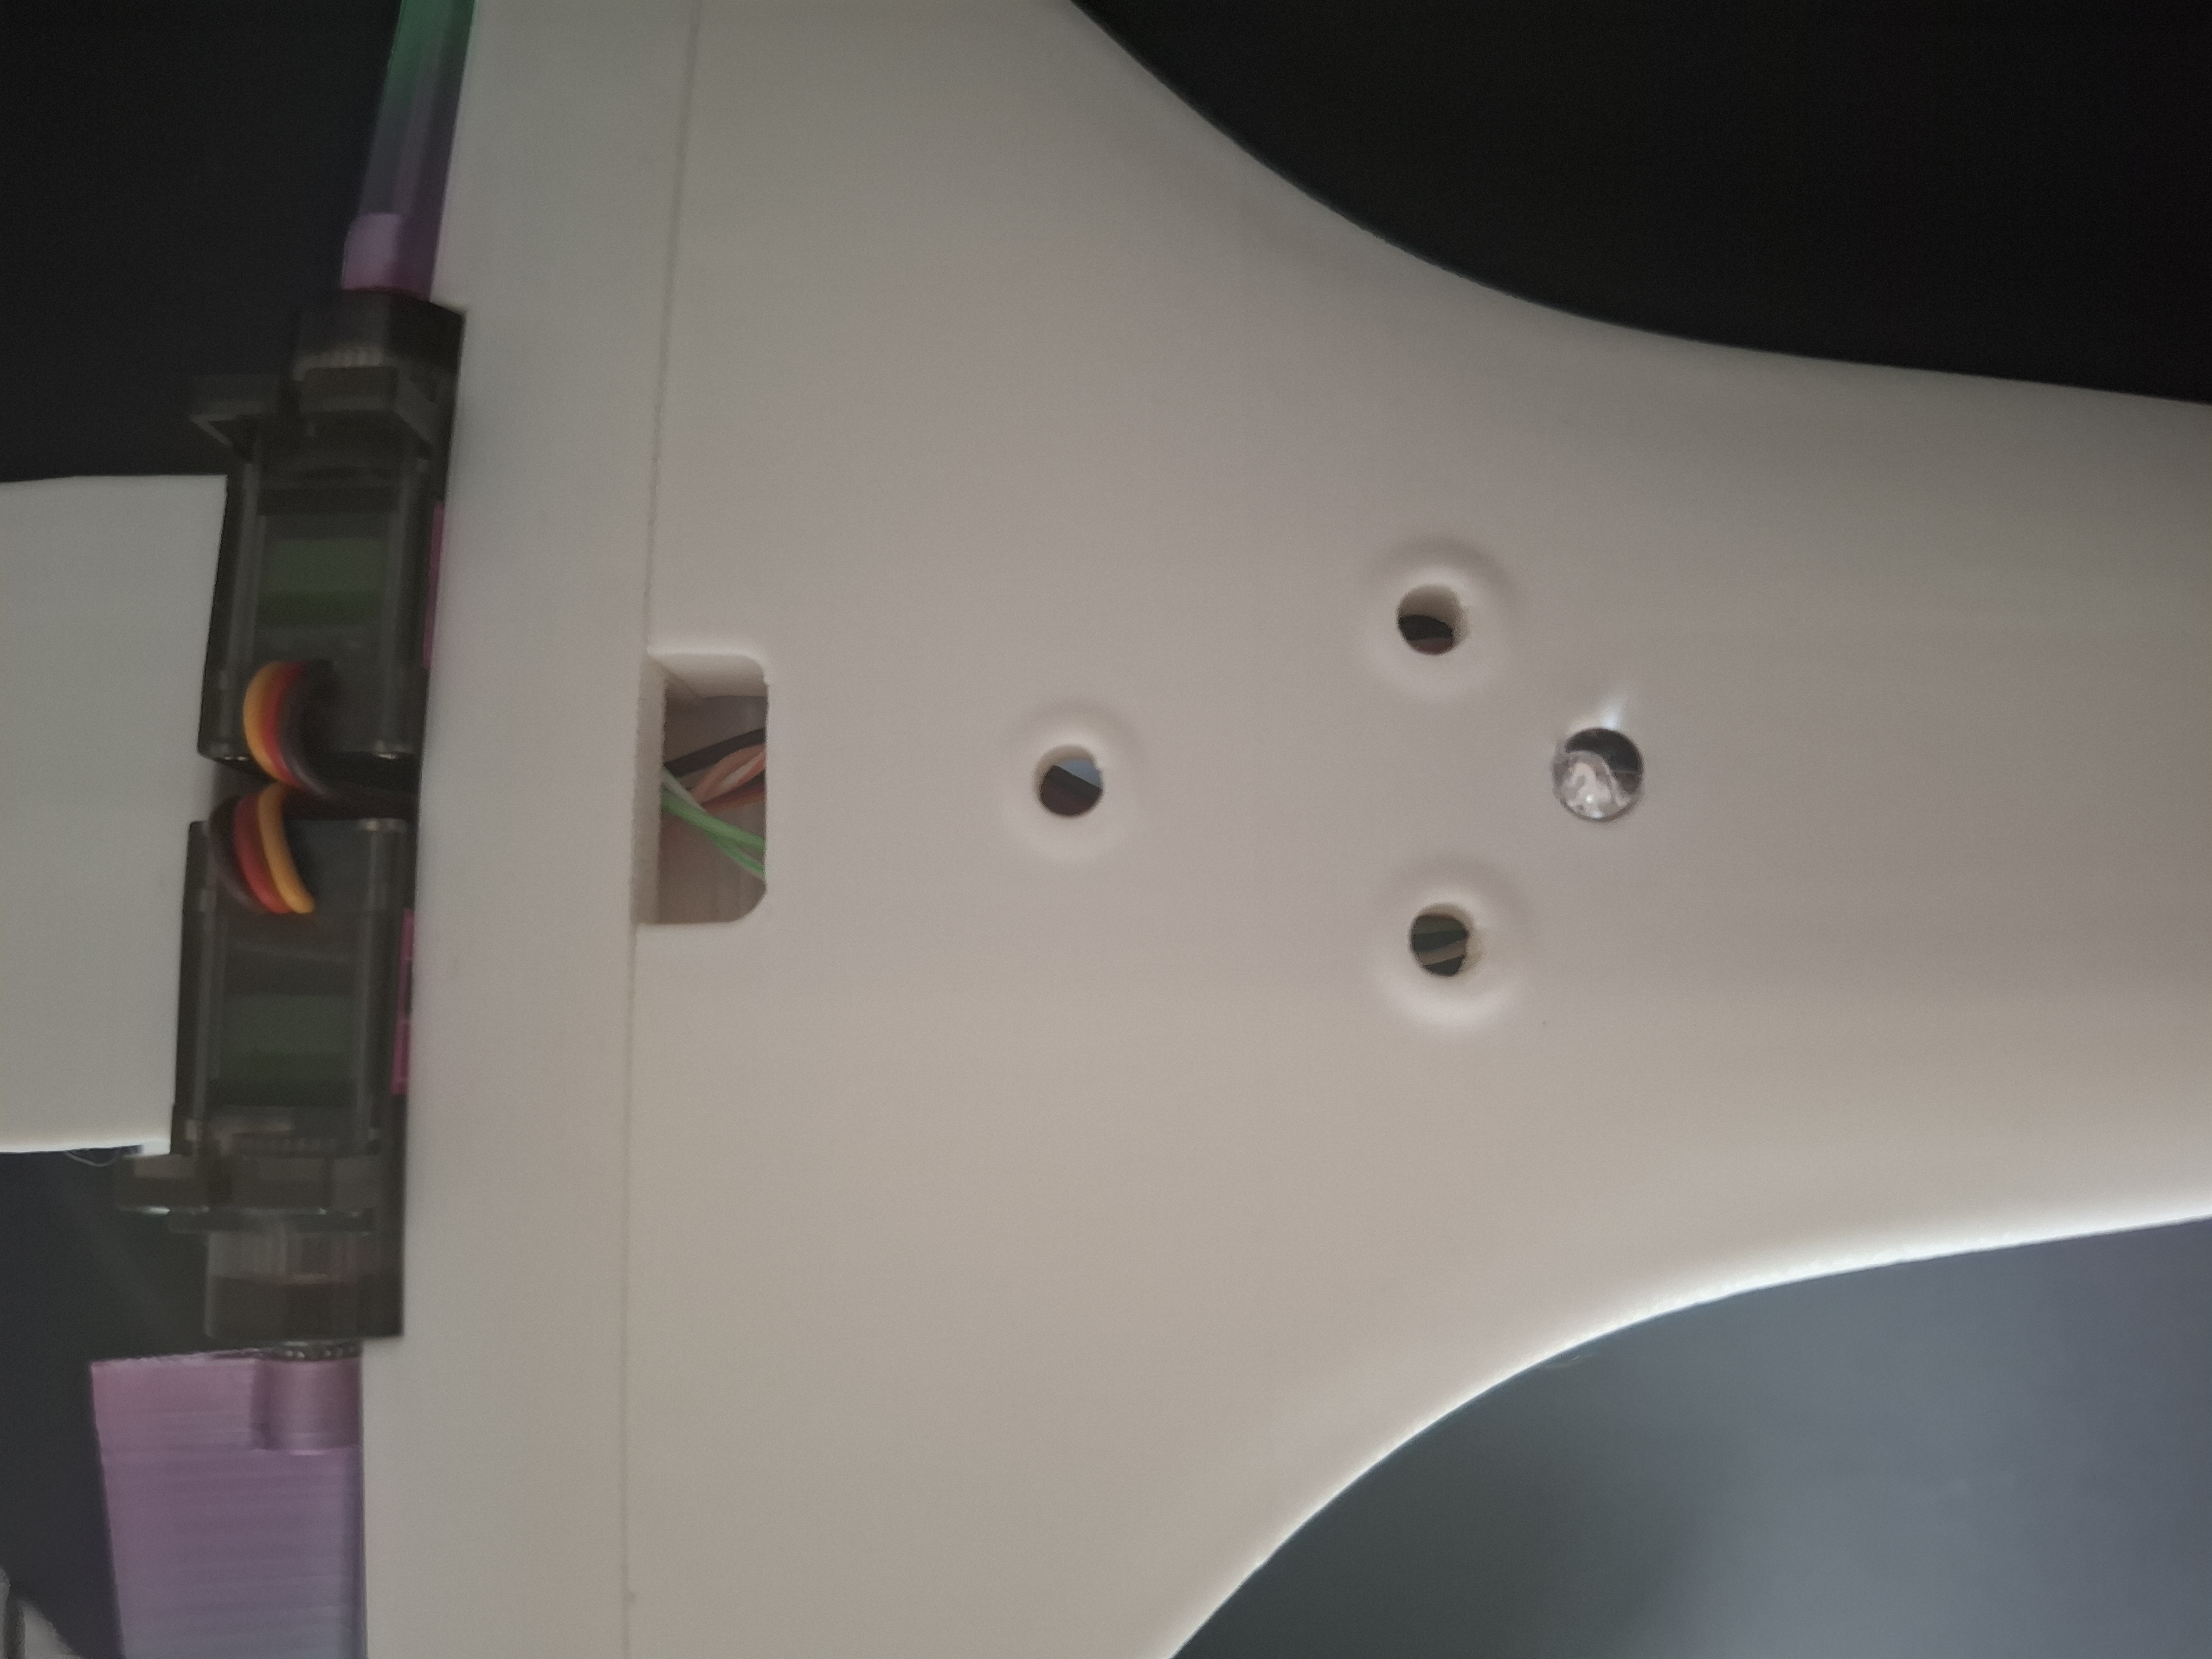
- Gehäuse-Fixierung: Die Hauptplatine mit den dafür vorgesehenen Schrauben fest im Frachtraum des Shuttles verschrauben.
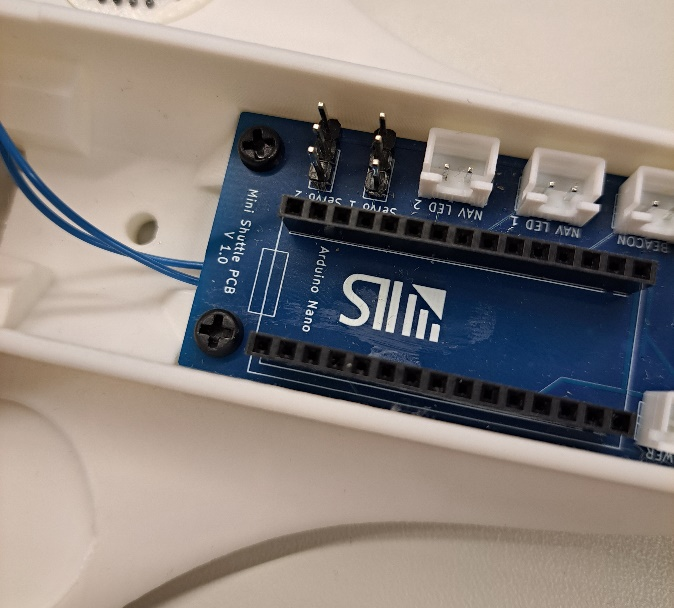
- Modul-Integration: Den Arduino Nano sowie den MPU-Lagesensor vorsichtig auf die Platinen-Steckplätze aufsetzen.
- Ausrichtung Arduino: Die Orientierung anhand der Markierung für den USB-Port auf der Platine überprüfen.
- Ausrichtung MPU: Der Sensor muss so aufgesteckt werden, dass er die rechteckige Markierung auf der Hauptplatine vollständig verdeckt.
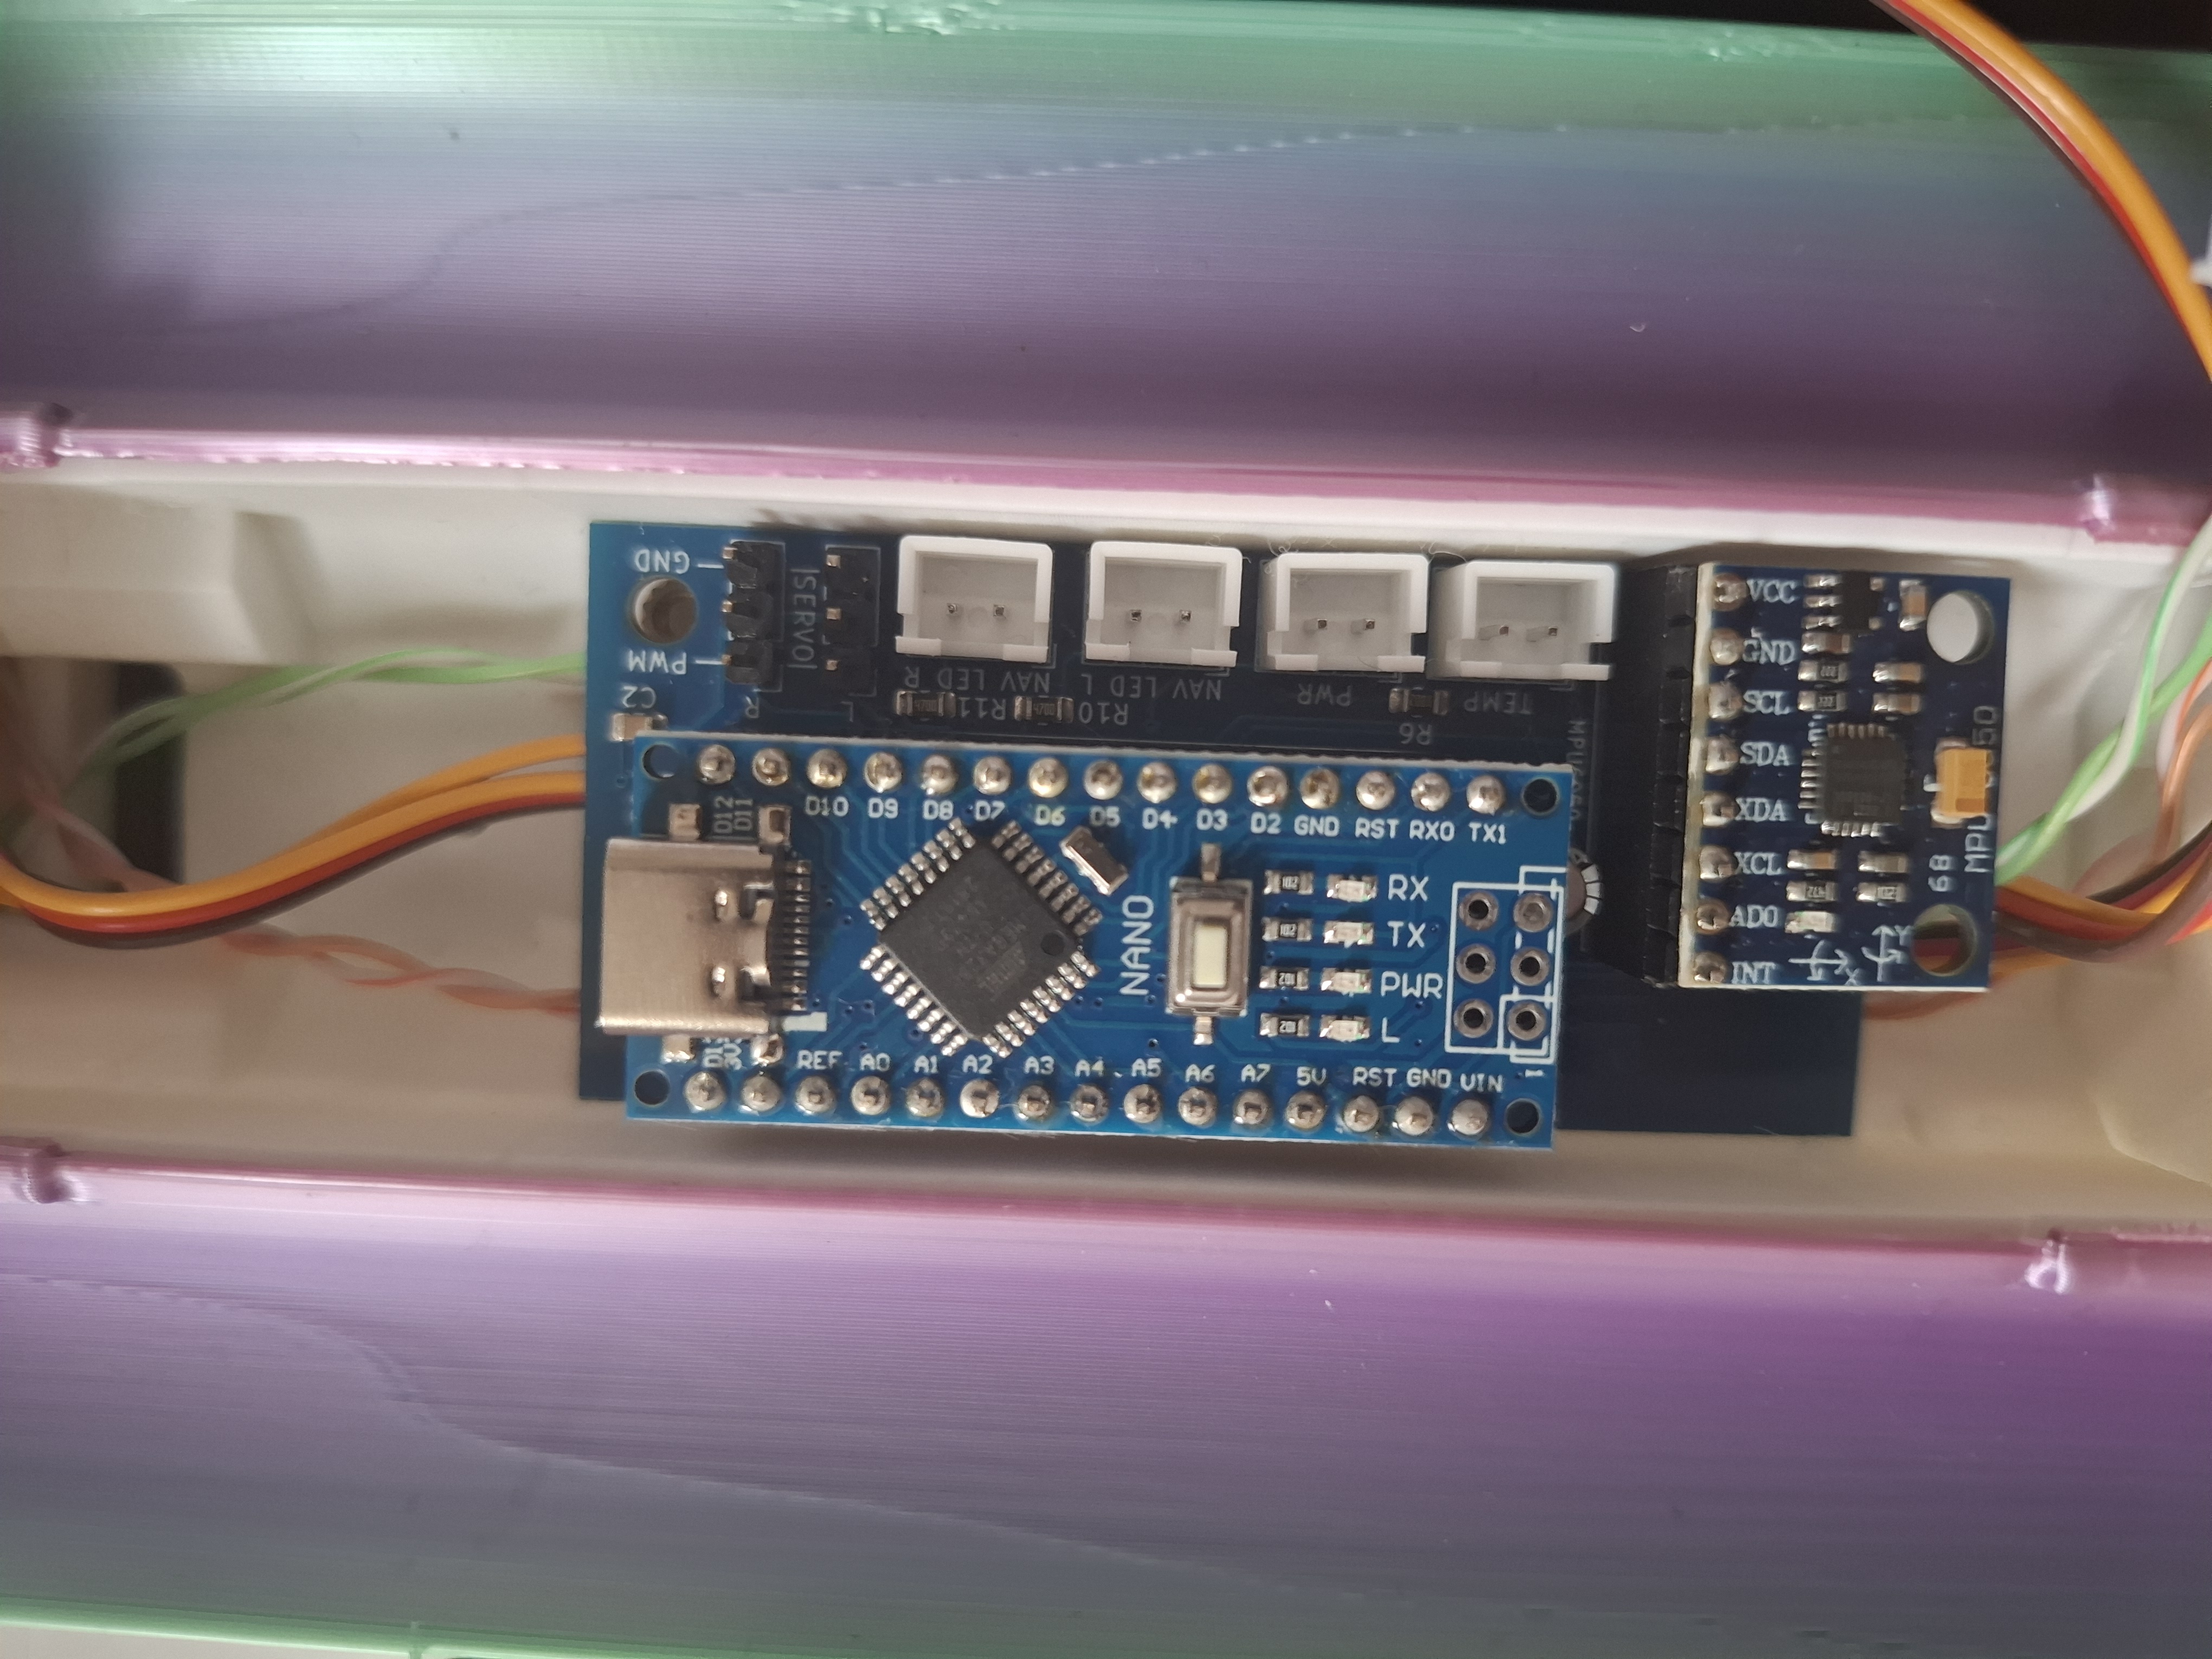
Orientierungshilfe: Nächster Arbeitsschritt
- Mit dem Zusammenbau gestartet: Diesen Hinweis ignorieren und direkt mit dem nächsten Schritt (Front) fortfahren.
- Rückkehr vom Löten: Direkt zum nächsten übersprungenen Kapitel wechseln.